首页 / 产品服务 / HUD 标定工位

ADAS 与标定

HUD 标定工位

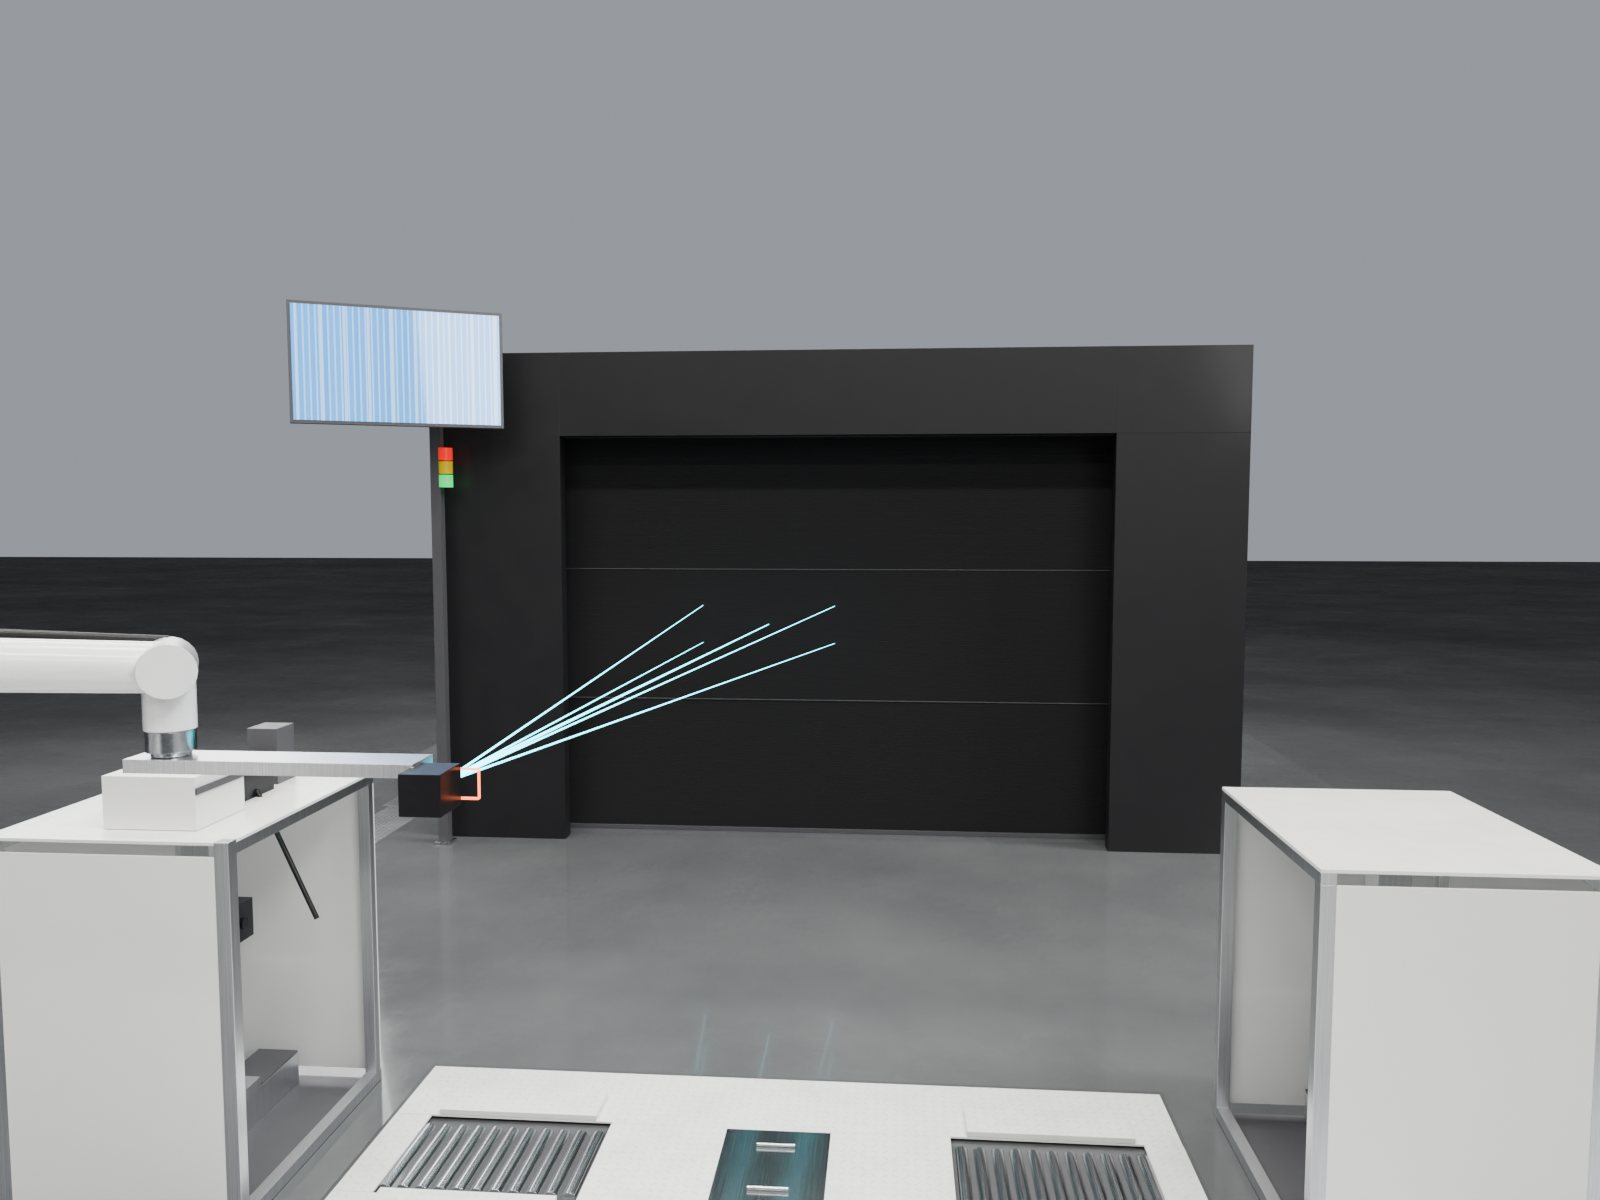
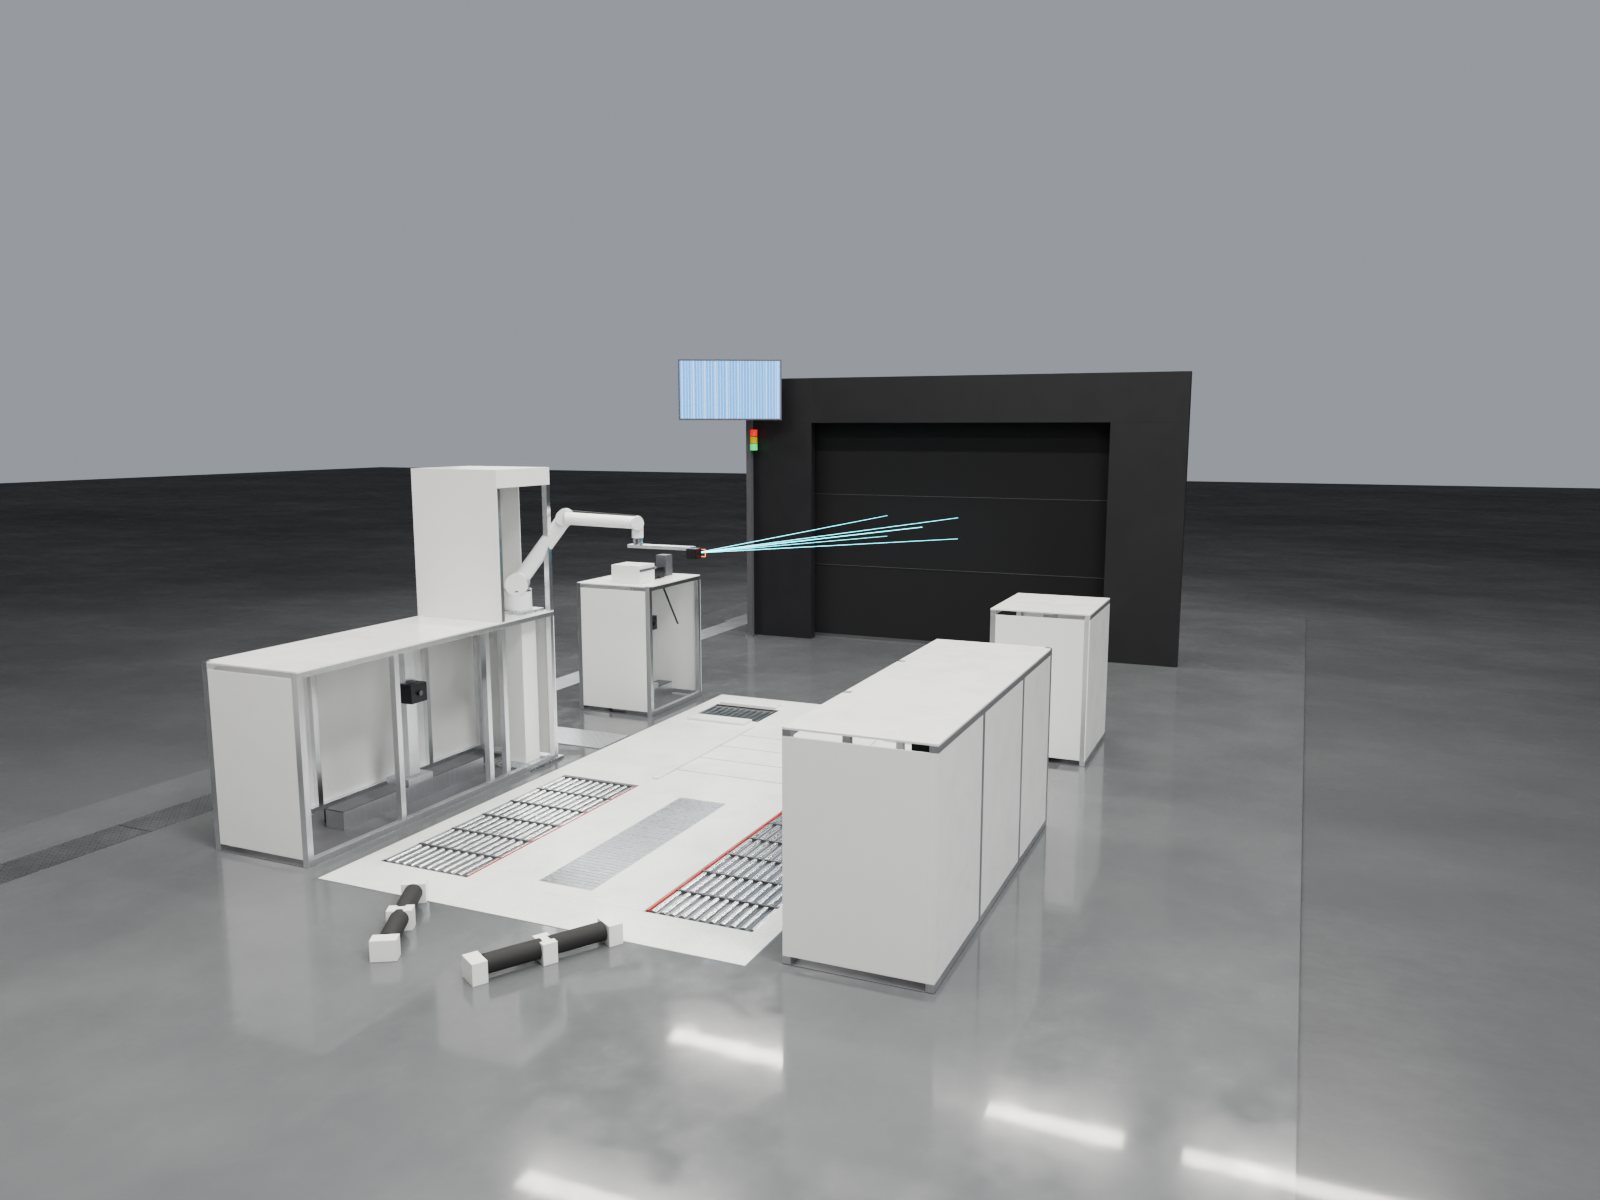
面向乘用车下线的抬头显示(HUD)标定工位。车辆在摆正台上对中后,协作机器人将测量相机送至驾驶员眼盒位置,采集前方 HUD 虚像,完成虚像位置测试与标定。

机器人眼盒测量虚像位置测试车辆自动对中外参标定
新品 HUD 标定工位
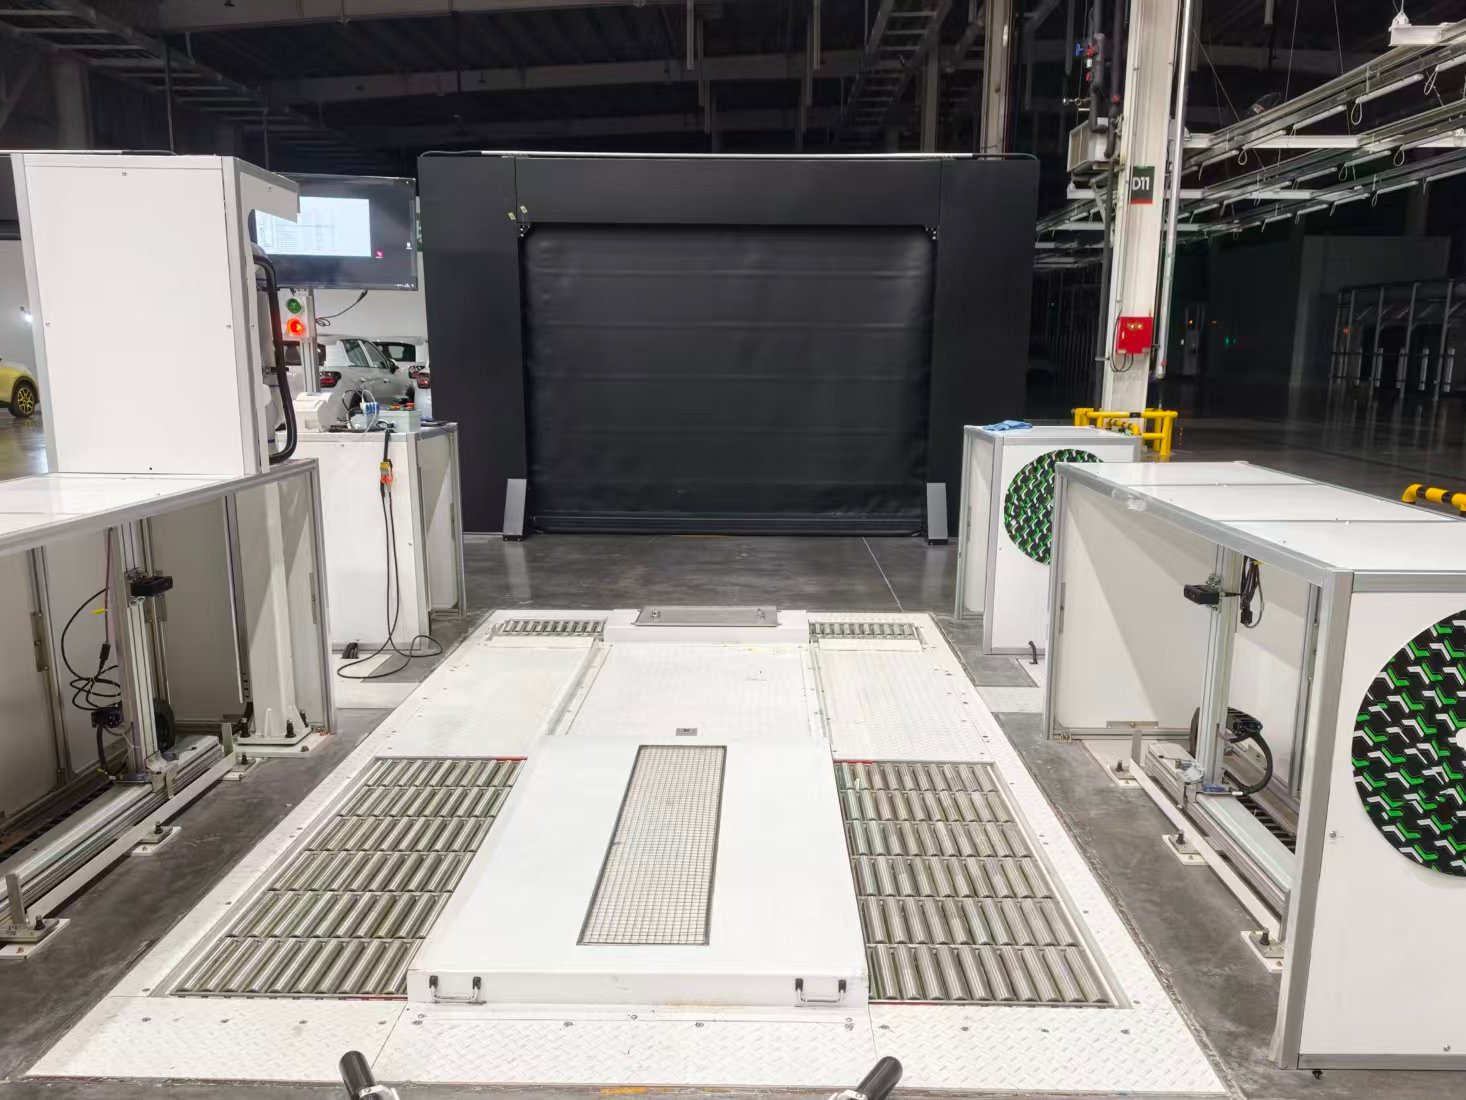
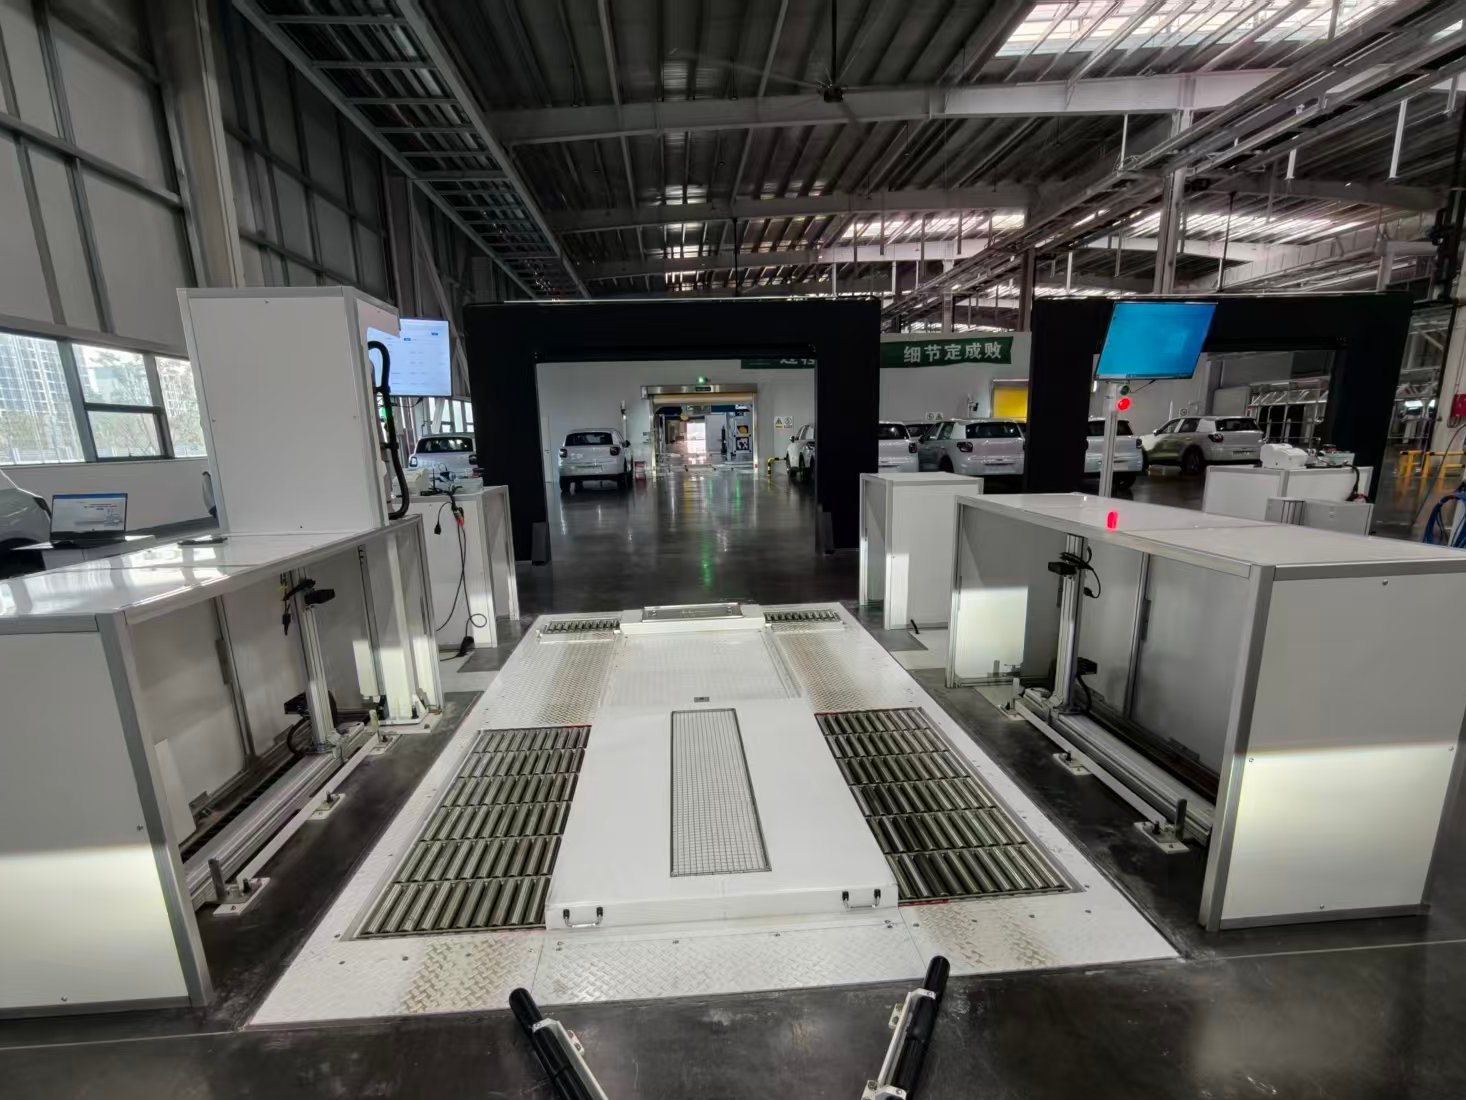
现场实拍HUD 标定工位
HUD 标定工位
协作机器人测量姿态

设备概述

HUD 标定工位

两侧测量机柜与机器人塔柜布置在摆正台旁,车辆滚筒对中后,协作机器人从塔柜伸入车内,把相机定位到驾驶员眼盒;前方遮光门架减少环境光干扰,相机沿驾驶员视线采集虚像并测量其位置。工位可按车型配置眼盒与虚像参数,支持近场 / 远场双虚像。

产品
HUD 标定工位
场景
ADAS 与标定 · 下线检测
测量方式
协作机器人 · 眼盒相机
交付方式
单工位 / 整线集成 / 交钥匙

3D 工位

拖动查看整个标定工位。

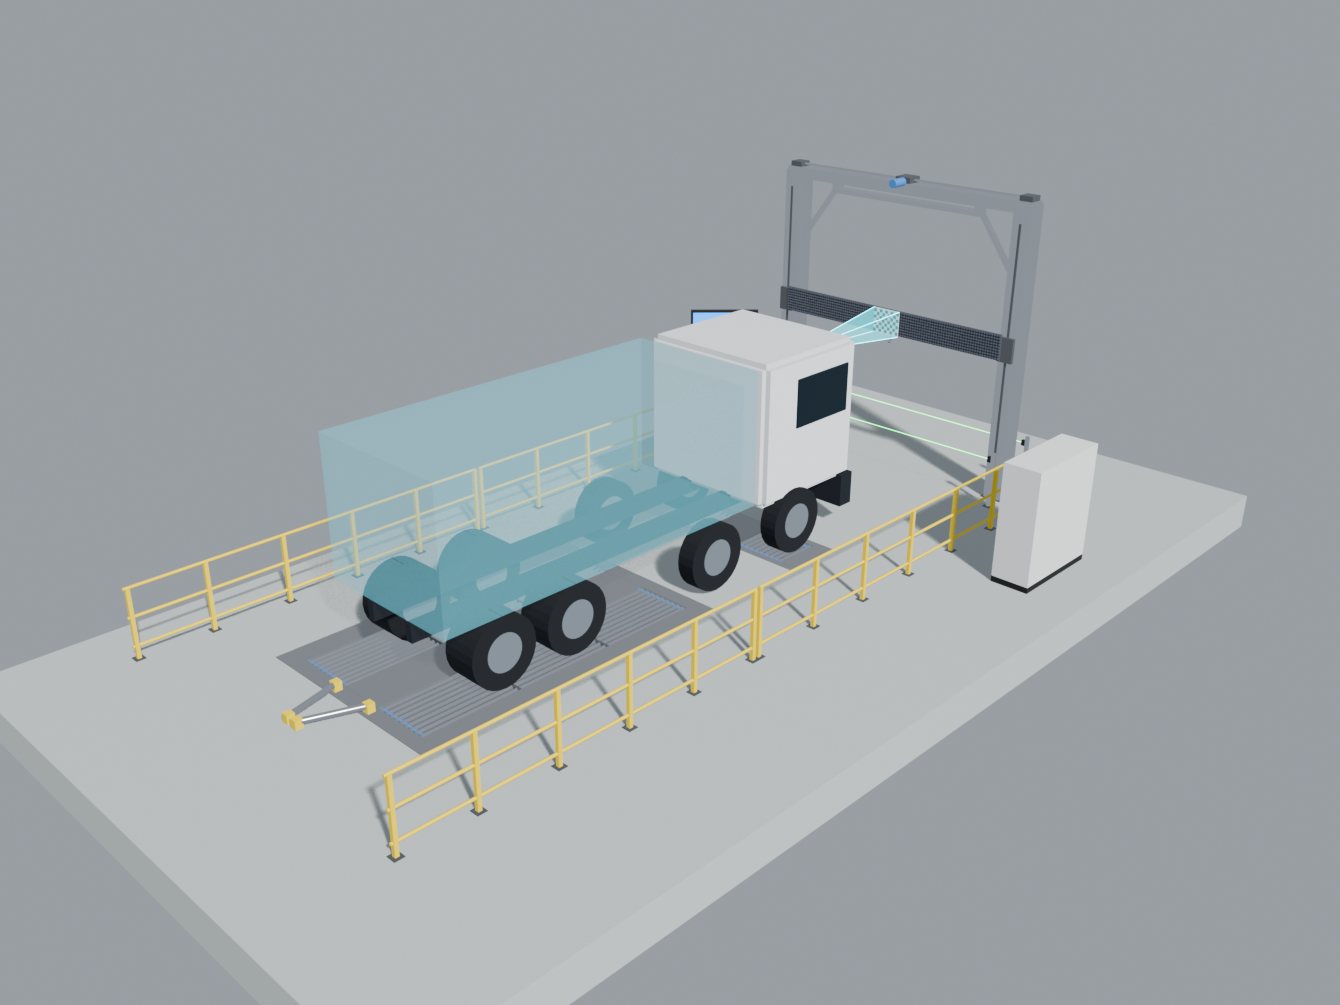
模型来自高德科工程设计。动画演示机器人从回收姿态伸出、测量 HUD 虚像再回收的过程,眼盒、光路与虚像为示意。

正在加载 3D 模型3D 模型未能加载
拖动旋转
工位动作
  1. 01车辆摆正台 · 前轮 V 形定位 · 后轮推正
  2. 02协作机器人
  3. 03驾驶员眼盒(示意)
  4. 04HUD 虚像(示意)
  5. 05两侧测量机柜
  6. 06遮光门架 · 卷帘门
  7. 07电气控制柜

标定流程

四步完成,从驶入到出结果。

车辆驶入对中 01

车辆驶入对中

车辆进入摆正台,滚筒对中装置使车辆居中。
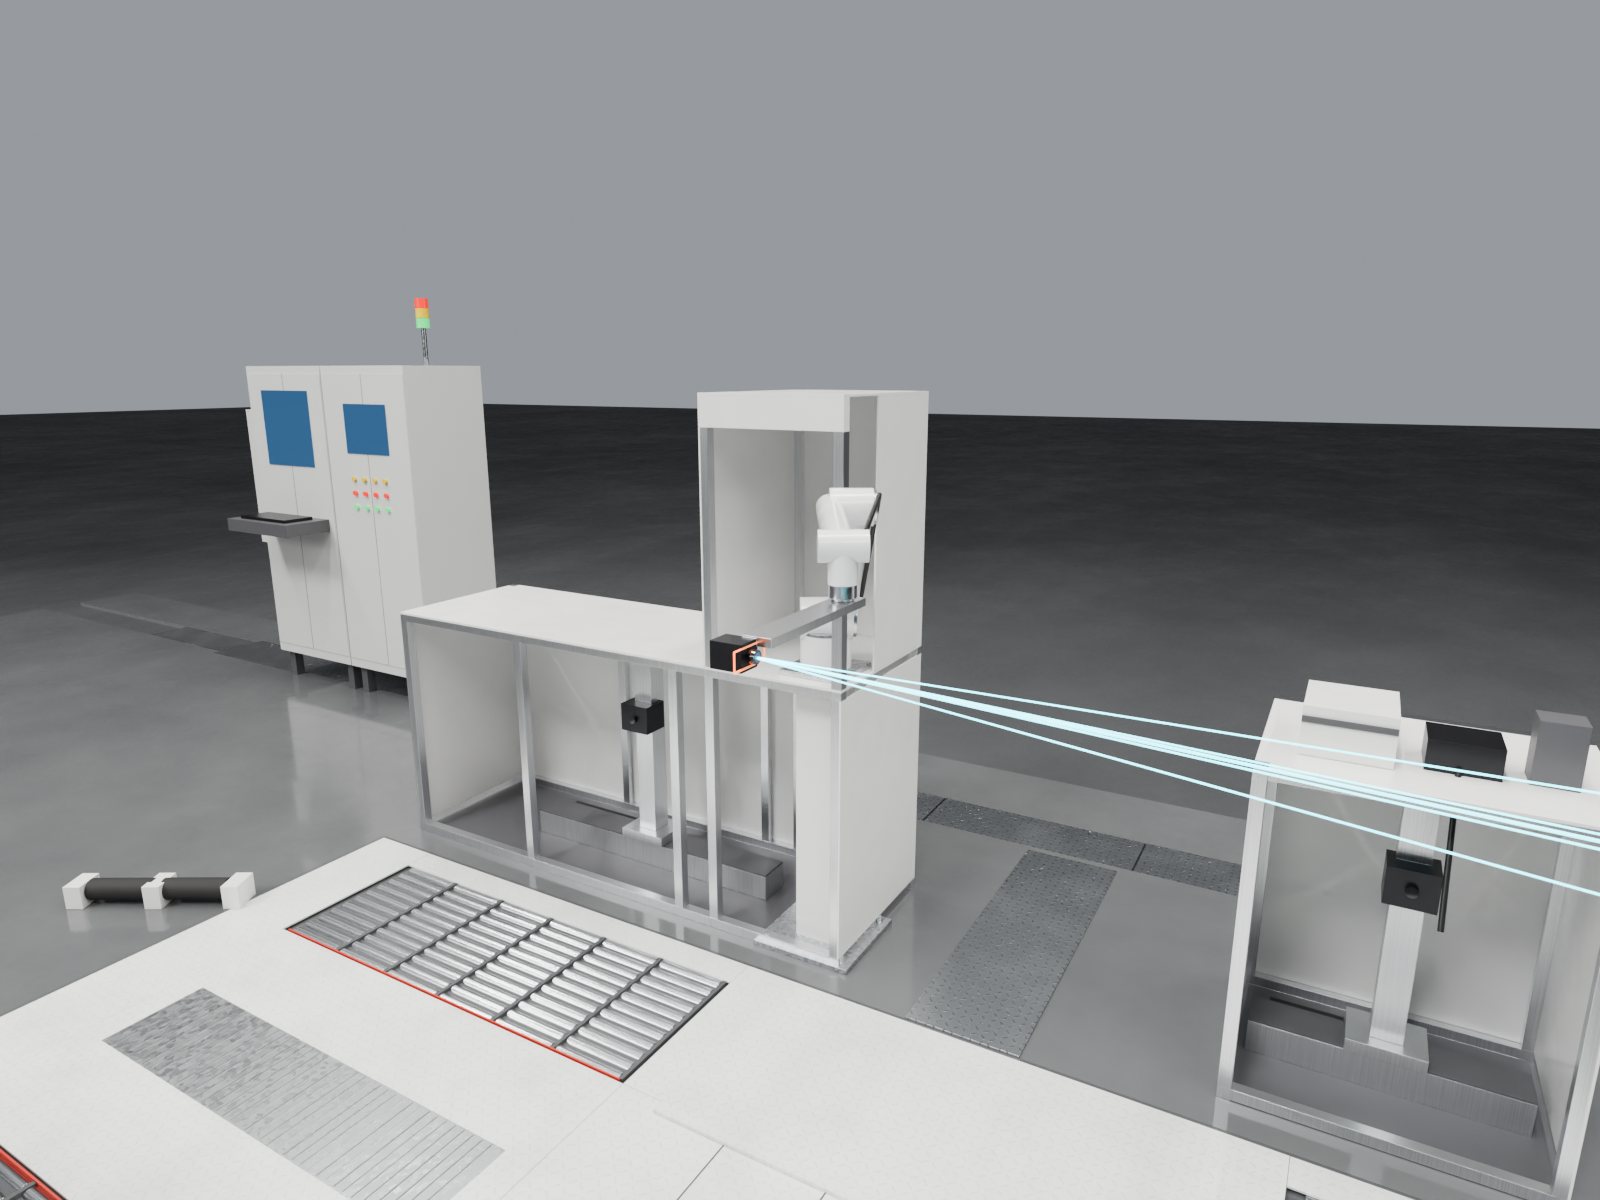
机器人伸入车内 02

机器人伸入车内

协作机器人从塔柜伸出,把测量相机送到驾驶员眼盒位置。

采集 HUD 虚像 03

采集 HUD 虚像

相机沿驾驶员视线采集前方虚像,测量虚像位置。

完成测试与回收 04

完成测试与回收

输出测试结果,机器人回收,车辆驶离;无车时可推入标定架做外参标定。

工位构成

工位由这些单元组成。

01

车辆摆正台

滚筒对中,车辆进入后自动居中。

02

协作机器人与塔柜

携带测量相机伸入车内,定位到驾驶员眼盒。

03

两侧测量机柜

布置在车辆两侧,集成测量与辅助单元。

04

遮光门架

黑色门架与遮光帘,减少环境光对虚像测量的影响。

05

电气控制柜

控制工位动作并汇总测试数据。

06

显示器与三色灯

提示工位状态与测试结果。

07

入口导向辊

引导车辆平稳驶入工位。

适配能力

按车型与节拍配置。

最终配置会结合项目的车型范围、生产节拍与现场条件确认。

提交项目需求
适用车型
乘用车 HUD / AR-HUD
测量方式
协作机器人携带相机,模拟驾驶员眼位
虚像配置
按车型配置眼盒与虚像参数,支持近场 / 远场双虚像
工位状态
有车测试状态;无车外参标定状态
交付方式
单工位设备、整线集成或交钥匙工程

正在规划标定工位?

把车型范围、节拍和现场条件发给我们,我们一起拆成可执行的工位方案。

获取方案建议